销售热线
主营:欧姆龙,三菱,安川,Pro-face,松下
摘要:本文主要介绍台达PLC与交流伺服驱动器(ESDA)在数控四头钻床上设计和成功运用,以及维伦触摸屏在全伺服数控四头钻床控制系统的运用。对钻床PLC系统的配置、输入/输出接线图、梯形图作了具体的阐述。
关键词:台达EH32-DVP PLC; 维伦触摸屏;交流伺服驱动器(ESDA);数控四头钻床控制系统;梯形图
1 引言
传统的刹车片钻孔工艺流程包括放片、移动定位、钻孔、再移动定位、再钻孔等多次操作后,最后取片等组成。
我国的刹车片钻孔技术经过几十年的发展,不断的改进创新,特别是近几年高校和科研单位科研力量的注入,以及产学研的结合使我国的刹车片钻孔技术得到了迅猛发展,正逐步走向自动化。
传统的钻孔钻床多为手动钻床,由于其为人工主轴传动结构,没有导入电气传动,造成其以下缺点:钻孔速度慢,效率低,工人劳动量大; 由于钻孔排列的多样化,在快速准确可靠的情况下,传统的手工钻孔钻床不能满足越来越高的要求,
目前全伺服数控钻床机已在刹车片企业中渐渐得到应用。现在全伺服的钻床在产量,效率,劳动强度,产品质量上都有很好的优势,因此将成为未来刹车片钻孔的主流。在众多新开发的产品中四头数控钻床,精度高,批量大,而且能够自动送片,自动下片功能,一次同时加工两片,可以连续钻孔,大大降低了劳动强度。在同类产品中可数姣姣者,将来在刹车片行业中必受青睐,有着广阔的发展前景,在市场中将稳占一席之地。
2。四头数控钻床系统
2.1系统构成:控制部分采用PLC,并配以人机界面进行程序参数修改、设定以及运行状态显示监控,可编程设置人机界面的内容。圆形转盘为全数字交流伺服系统,伺服电机带动减速机,减速机带动转盘,以移动转盘使其转过一定的角度,然后钻头开始钻设定的孔,伺服电机定位准确,速度快。根据钻头及刹车片和进给量,来设置伺服合理的转速,并在操作中设定它的启动停止。转盘设有原点限位器,伺服驱动器有异常检测,在人机界面中能够显示报警信息。为便于调试和检修,各项操作均设手动功能,如手动伺服电机正转和反转,钻头电机的启停,钻头的前进和后退等。在生产过程中,不断加新片,还可以自动连续生产。
2.2 PLC控制接线图
根据控制系统的功能要求,设计出四头数控伺服钻床控制系统PLC控制部分硬件接线图,如图1-1所示,此控制面板上的手动控制部分主要在调试系统时使用,调试完成后基本处于闲置状态。
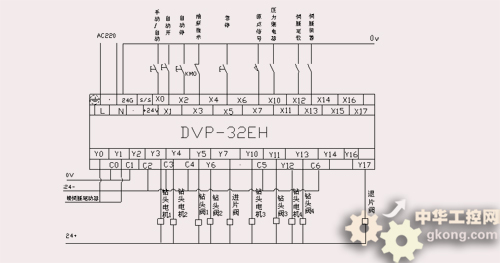
图1-1 数控四头伺服钻床系统PLC控制部分硬件接线图
2.3总体流程设计
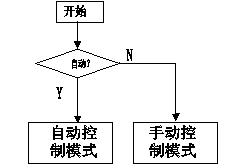
图1-2 模式选择流程图
根据控制系统的功能要求,刹车片钻孔的控制过程分为手动控制模式和自动控制模式,在手动控制模式时,每个设备可通过面板和触摸屏操作进行单独运行,相互之间没有顺序,互不干扰,模式流程如图1-2所示。
1. 手动控制模式
在手动控制模式下,可单独控制每个设备的运行,手动控制模式流程图如图1-3所示。
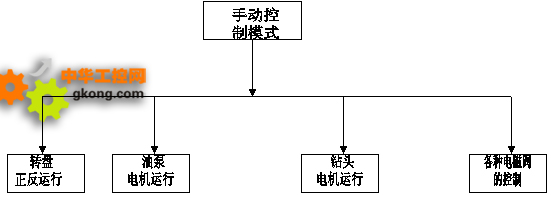
图1-3 手动控制模式流程图
在此模式下,转盘的正反运行可通过触摸屏上的按钮进行正转和反转(有片时禁止反转)的控制,对于钻头和送片缸则可以随意进行前进和后退的移动。通过对电磁阀的单独操作,可以检测钻头及缸的性能是否良好。
2. 自动控制模式
处于自动状态时,按下自动开按钮,系统开始自动运行,其工作过程包括以下几个方面。
1、 手动/自动旋钮旋到自动位置,转盘先回到原点,到原点后按下自动开按钮。
2、 转盘开始转过一设定的角度后到达送片位置后停止。
3、 送片缸开始送片,达到一定的压力后,由前进变为后退,送片计数并后退一定时间后停止。送
片计数到,跳至步骤5、
4、 转盘转过60度(一周分为6等分)后停止,然后跳至步骤3、
5、 转盘继续转过一设定角度后停止。
6、 头开始前进钻孔,钻完后后
7、经过一段时间后,检测一片是否钻完,没钻完跳至步骤5、;钻完后转盘转过一定角度后,检测自动停按钮是否被按下,没按下跳至步骤3、,按下则停止。
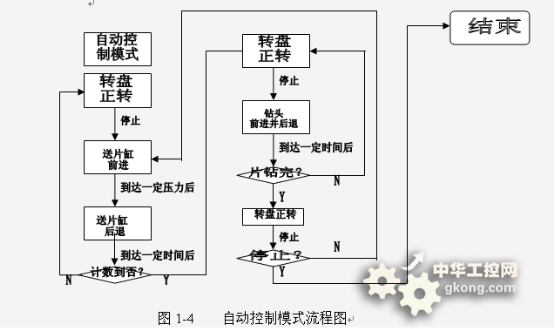
自动控制模式工作流程图如图1-4所示
3.各个模块梯形图设计
3.1 手动程序 在系统上电后,将手动/自动旋钮置于手动状态,可通过面板上的触摸屏上的按钮控制每个设备的运行。触摸屏上的手动设计 如图1-5-1所示,手动控制系统主要是便于在生产初装时和换不同类型刹车片时进行调试,检测各个设备是否能正常运行,手动控制梯形图程序如图1-5-2所示。
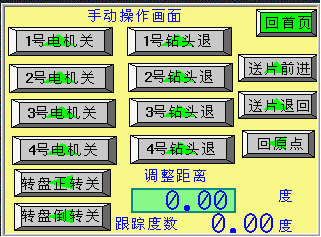
图1-5-1 手动操作画面
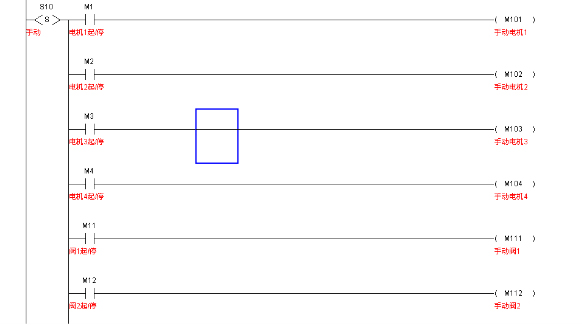
图1-5-2 手动控制梯形图程序
手动模式的设置主要是为了方便系统调试和维修工作。调试时,可以对不同的设备进行调试,最后整个系统一起调试,在出现错误时也能快速查出问题出在哪个设备上;如果四头伺服数控钻床系统在运行过程中出现问题,也可采用手动方式进行检查,便于维修。图1-5-2 只列出了手动的一部分程序, 其他操作类同。而在四头伺服数控钻床钻孔过程中,主要采用自动方式进行控制,下面就介绍一下自动控制过程。
3.2 自动程序
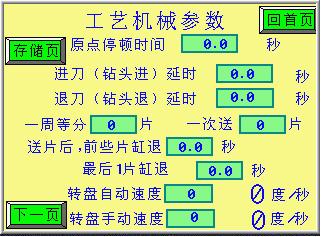
在生产中,四头伺服数控钻床系统大多处于自动运行状态。系统通过PLC检测各种状态,控制设备运行,按照设定的参数顺序启动后自动运行。参数设置如图1-6-1所示,自动控制部分梯形图如图1-6所示。
1-6-1参数设置画面(1)
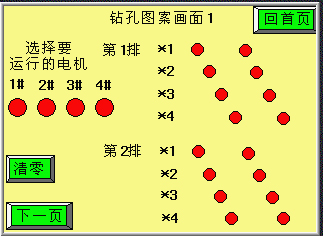
1-6-1 参数设置画面(2)
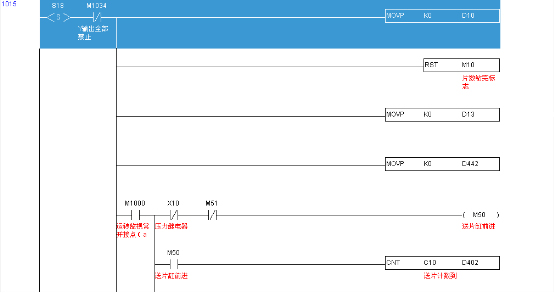
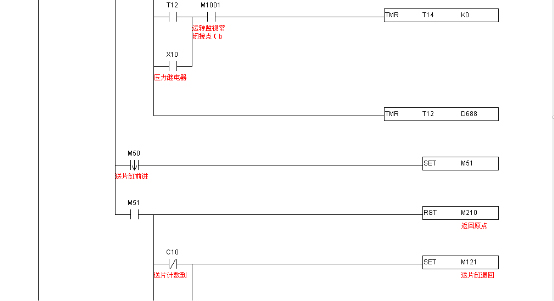
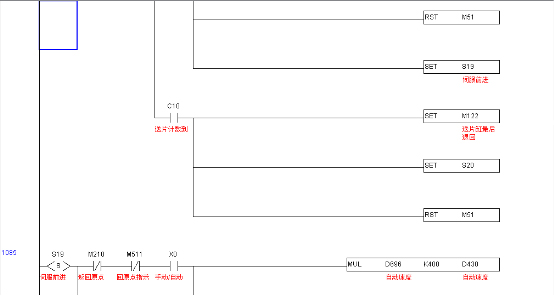
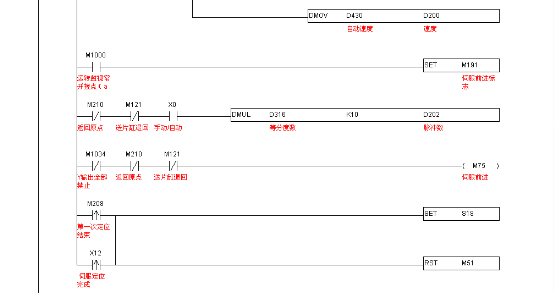
图1-6 自动控制部分梯形图
在自动控制部分梯形图中,可以看出自动模式采用步进程序,简单明了。部分的梯形图重点说明了一次送片数量的控制和伺服定位预先设置速度和转过的角度,然后再执行PLSR或 PLSY指令,脉冲发完后伺服会停止。其他读者可以根据需要自已编写。
3.3 伺服定位程序
伺服电机在启动时,需要先设置好频率和要走的脉冲数,通过伺服驱动器来控制伺服电机的定位。PLC 通过PLSY或PLSR指令发脉冲和方向给伺服驱动器,伺服驱动器再让伺服电机运行或停止。关于伺服需要的程序如图1-7所示。
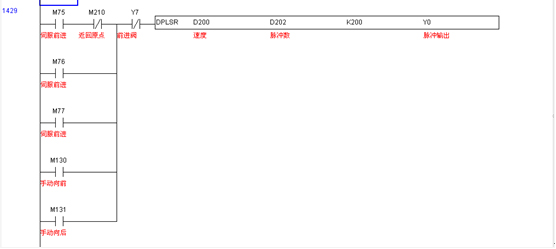
图1-7 伺服程序梯形图
3.4 部分主程序
主程序主要用于各种数据的初始化,包括了伺服定位程序的大部分,用于手动和自动的共用部分,和手动、自动程序密不可分。其梯形图如图 1-8所示。
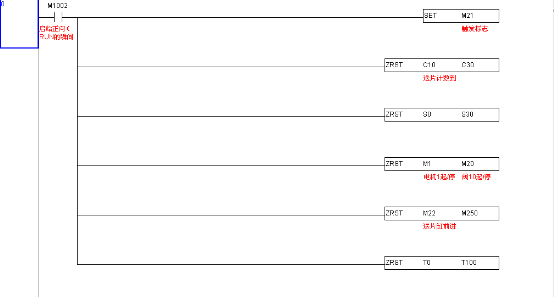
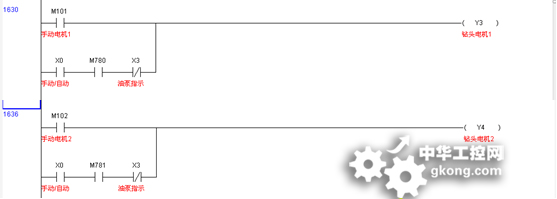
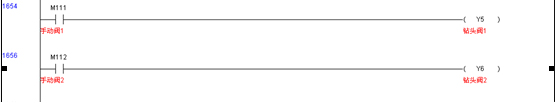
图 1-8 主程序梯形图
4 系统设计中的问题及解决方法
在四头数控钻床系统中,遇到的主要问题集中在设备选择、安放位置、调试和生产过程的控制等情况中。
4.1 硬件方面的问题
在该系统中,各种设备的选择、摆放位置,以及接近开关的位置选择、PLC外围电路和接线处的
设置、送片位置、钻孔电机位置的选择,是该控制系统的主要硬件问题。
在机械设计方面,在控制过程中需要采用油缸,因此对于液压油有一定的要求,要求具有一定压力和非常高的洁净程度。在夏天时由于钻孔频繁,长时间会造成液压油温度升高,影响油缸的速度,通过增加循环水或加冷确风机的办法来进行改善。钻孔过程中,刹车片钻孔飞出的粉末很多,通过加防护网和吸尘器加以改善。转盘是通过减速机带动运转,避免不了框位的存在,因此在自动过程中,只能正转。这样就大大减小了误差,提高了精度。
在PLC 的外围硬件连接方面,由于伺服驱动器外表有极轻微的带电现象,因此伺服驱动器的外壳一定接地。操作时工人要来回的放片和取片,面板做成可以转动的。平时转到最佳位置,便于工人操作。
4.2 软件方面的问题
软件方面主要问题在于逻辑错误和书写错误。程序编写完毕后,对于 PLC程序需要先在计算机上对程序加上批注检查,对于触摸屏程序可以通过仿真软件进行检查,然后在调试中加以改进。
5 设计小结
上述详细说明了四头数控钻床系统的设计过程,该控制系统采用台达EH系列的PLC作为控制主机,通过维伦触摸屏、按钮、旋钮、限位开关、伺服驱动器等,对电动机、伺服电机、中继、接触器和油缸等设备和其他相关的机械结构进行控制,实现了各种设备的功能控制,达到了系统的控制 要求。

CAN总线触摸屏,支持所有CAN协议,例如常用的J1939和CANopen协议。提供高度开放的CAN帧的编辑界面,用户可以非常的容易的自定义配置自己的CAN通讯内容。可以随时修改CAN协议通讯内容
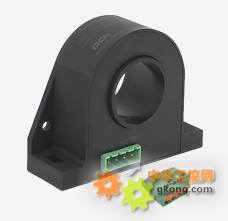
在通常情况下,对于电路中含有直流成分、交流成分的电流的准确测量,我们推荐使用HTIx系列的真有效值(True-RMS)电流变送器即可。但有些特殊场合,需要将交直流电流中的直流成分滤除,只对其中的交

项目背景及要求:(一)项目背景;该项目主要解决传统冲压行业对吸料机械手吸取的废料和双片及多片的解决方案,阻止双片及多片进入冲压口内,有效的避免材料的损耗,废料的增加,以及摸具的保护。(二)项目要求
[2014年4月7日,德国] 随着最新的 EL7211 伺服端子模块的推出,EtherCAT I/O 系统现在又新添了一款输出电流高达 4.5 ARMS 的完整伺服驱动解决方案集成在一个结构紧

中达电通公司伺服数控产品处 周瑞华 Zhou Reihua摘 要: 永磁交流伺服系统以其卓越的性能越来越广泛地应用到机器人、数控等领域,本文对其驱动器的功能实现做了简单的描述,其中包括整流部分的整
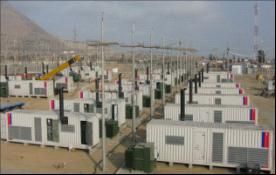
项目介绍分布式能源是分布在用户端的供能及能源综合利用系统。风能、太阳能、燃气发电等方式均是分布式能源利用方式。燃气发电是最稳定的分布式供能方式之一,优秀的冷热电三联供发电系统能够把燃气发电的有效率提
随着压电陶瓷制动器对驱动电源的特性要求,市场上推出一款驱动超声波换能器的功率放大器,该系列功率放大器输出最大频率DC-24MHz,最大输出电压1600Vpp,最大功率1000W.可满足不同谐振频率、

道路称重计费系统,是近几年发展起来的有效处理车辆偏载和吨位超限问题的解决方案。它集监控、车辆识别、远程数据传输、称重 以及高速公路计费等功能为一体,应用于公路、道匝等领域以重量形式考核货车,将有效