销售热线
主营:欧姆龙,三菱,安川,Pro-face,松下
江苏吉泰科电气股份有限公司
摘要:介绍了吉泰科GK800驱动器在双卷扬机仓库大门上两台电机共同驱动同一负载的应用, GK800驱动器采用特有的负载分配功能,满足多电机驱动同一负载的特殊工艺要求。
关键词:卷扬机 GK800驱动器 负荷平均 负载分配
一、 引言
卷扬机(又称绞车)是由机械动力驱动卷筒、卷绕绳索来完成牵引工作的装置。可以垂直提升、水平或倾斜拽引重物。目前卷扬机以电动卷扬机为主。
电动卷扬机由电机,联轴节,制动器,齿轮箱和卷筒组成。电机有单电机驱动或双电机驱动两种情况。双电动机驱动不仅要求。电机低频输出大力矩,运行稳定;而且要求两电机实时同步速度运行,负载分配均衡;保证重物运行平稳,不能发生倾斜,延长电机使用寿命。
二、 吉泰科GK800驱动器特点
1. 丰富的控制功能:
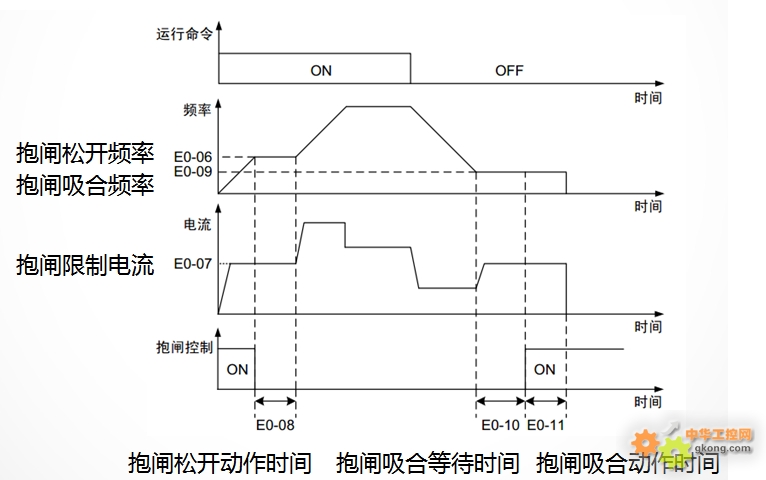
GK800驱动器具无PG和有PG速度矢量控制,转矩控制和位置控制,支持同步电机和异步电机驱动,可以满足各行业的驱动控制高端需求。在双卷扬机仓库大门控制中,分别采用有PG速度矢量控制和闭环转矩控制方式来驱动两台电机,充分显现了GK800驱动器低频高转矩(0Hz 200%转矩),速度和转矩响应快、控制精度高的特性。并且GK800驱动器特有的抱闸控制功能保证卷扬机启动时,有足够的提升转矩,又不会因为堵转而报过流,解决了停机时负载下溜问题。原理如下:
2. 技术参数
运
行
控
制
特
性
控制方式
V/F控制
无PG矢量控制1
无PG矢量控制2
有PG矢量控制
启动转矩
0.5Hz 180%
0.5Hz 180%
0.25 180%
0Hz 200%
调速范围
1:100
1:100
1:200
1:1000
稳速精度
±0.5%
±0.5%
±0.2%
±0.2%
速度波动
无
±0.3%
±0.3%
±1%
转矩控制
无
无
有
有
转矩控制精度
无
无
±5%
±5%
转矩响应时间
无
无
<10ms
<5ms
定位精度
无
无
无
±四分之一线脉冲
内部自动补偿,无累积误差
3. 强大的通讯功能:
GK800驱动器集成有标准的Modbus协议,可扩展PORFIBUS-DP协议和CANopen协议;方便的实现与上位机远程通讯。
三、 现场情况介绍
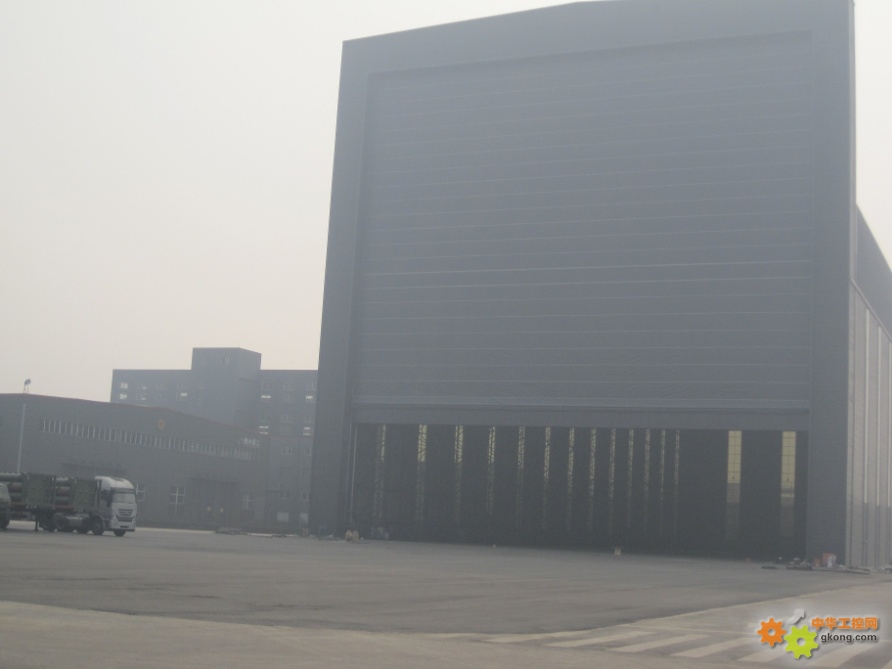
• 仓库大门重量约81吨 。
• 两台卷扬机分别在大门两端共同驱动,电机功率55KW/台 。
• 要求:大门提升和下降两端同步,不允许有速差,电机出力均匀,否则不仅会造成电机和大门的损坏,并且存在重大安全隐患。
• GK800控制方式:使用GK800驱动器特有的负荷分配功能,分别由两台驱动器控制两台电机同步运行,保证速度同步。
• 上位由PLC控制逻辑动作及处理各传感器信号,并读取驱动器运行状态,驱动器通过Modbus和PLC通讯。
四、 控制方案的选择
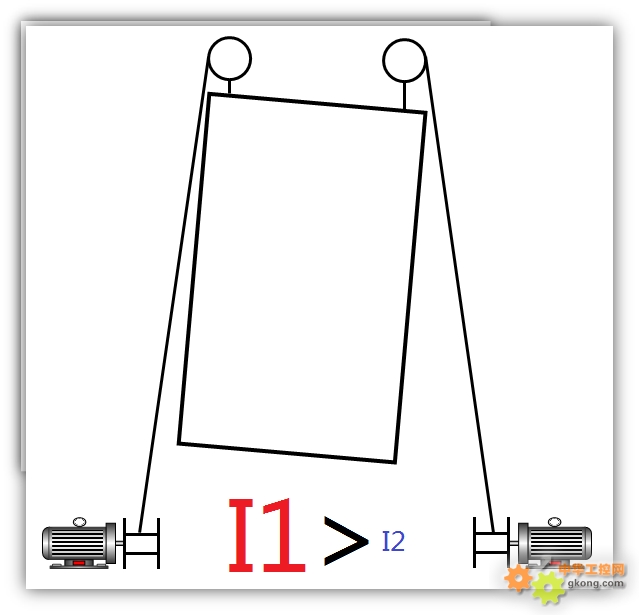
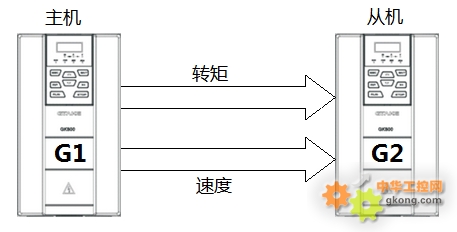
1. 初期用户提出采用两台电机转速同步跟随方案:两台电机,一主,一从,通过编码器发脉冲做电机转速同步。此方案是对电机输出轴做转速同步,忽略的电机轴之后的减速机及机械误差;如果电机轴之后的减速机及机械精度有误差,在最终控制端大门上的速度误差会放大,随着运行时间增加误差会累积,最终结果是两台卷扬机速度控制上会有很差异,不能同步,并导致一台电机电流过大,另一台电机无负载的情况。如图一所示:
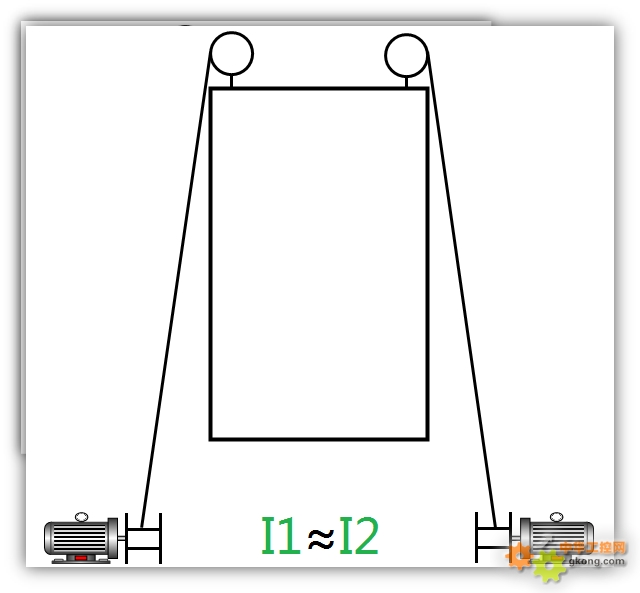
2. 经过对实际工况的分析,最后我们确定使用GTK800特有的负载分配功能。具体方案:两台电机,一主,一从,主机做有PG速度矢量控制,从机做闭环转矩控制。运行时,主机将输出转矩传递给从机作为从机转矩给定,从机会根据主机转矩自动调整自身转速,来适应主机转矩,达到转速和转矩的平衡,自动补偿由于机械而产生同步误差。如图二
通过实践证明,此方案保证了大门两边达到真正的速度同步,使两台电机负载均衡,达到图三的效果。在多次现场测试中,大门开启和关闭的过程平稳,无下溜现象,无倾斜,速度稳定,在运行过程中,两台55KW电机电流误差在1A以内,频率差额1.3Hz(机械误差导致)。
五、 驱动器参数设置
1) 主机参数设置如下:
参数号
参数含义
参数
A0-09
有PG速度矢量控制
3
b0-01
频率主给定
2
b1-00
运行命令给定方式为端子
1
b1-18
选择开启能耗制动
1
b2-01
加速时间(秒)
6.00
b2-02
减速时间(秒)
6.00
C0-01
端子X1功能为电机正转
3
C0-02
端子X2功能为电机反转
4
C1-02
继电器1功能选择为抱闸控制
27
C3-00
AO1输出
2
C3-01
AO2输出
4
d0-00到d0-06为电机参数,通过d0-22进行电机辨识
D6-00
编码器选择为编码器1(本机内置编码器接口)
0
D6-01
编码器线数
1024
D6-02
编码器方向,无需设置,带编码器辨识电机时会自动判断方向,自动设置
E0-05
抱闸功能开启
1
E0-06
抱闸松开频率
2.00
E0-07
抱闸松开电流
110
E0-08
抱闸松开动作时间
0.7
E0-09
抱闸吸合频率
2
E0-10
抱闸吸合等待时间
0.00
E0-11
抱闸吸合动作时间
0.7
2) 从机参数设置如下:
参数号
参数含义
参数
A0-09
有PG矢量控制
3
b1-00
运行命令给定方式为端子
1
b1-18
选择开启能耗制动
1
b2-01
加速时间(秒)
6.00
b2-02
减速时间(秒)
6.00
C0-01
端子X1功能为电机正转
3
C1-02
继电器1功能选择为抱闸控制
27
d0-00到d0-06为电机参数,通过d0-22进行电机辨识
d2-00
选择电机控制方式为转矩控制
1
d2-19
转矩给定
2
d2-21
速度正转限制给定
1
d2-22
速度反转限制给定
1
D6-00
编码器选择为编码器1(本机内置编码器接口)
0
D6-01
编码器线数
1024
D6-02
编码器方向,无需设置,带编码器辨识电机时会自动判断方向,自动设置
E0-05
抱闸功能开启
1
E0-06
抱闸松开频率
2.00
E0-07
抱闸松开电流
110
E0-08
抱闸松开动作时间
0.7
E0-09
抱闸吸合频率
2
E0-10
抱闸吸合等待时间
0.00
E0-11
抱闸吸合动作时间
0.7
六、 结论
GK800驱动器特有的负载分配功能保证了两台电机的速度同步和负载有效的平均分配,延长了电机和大门的使用寿命。本设备自2012年8月调试完成至今运行稳定,获得用户肯定和好评。
一、概述伺服驱动器(servo drives)又称为伺服控制器、伺服放大器,是用来控制伺服电机的一种控制器,其作用类似于变频器作用于普通交流马达,属于伺服系统的一部分,主要应用于高精度的定位系统。
实验名称:刀尖椭圆振动轨迹变化切削的研究研究方向:超声椭圆振动系统实验内容:UEVC系统采用全波长纵向振动换能器激振,获得更大功率,提高了振幅,并简化了刀杆设计和优化道具的装夹、定位,使得系统更加稳
技术参数 1)采用32位Contex-M3的MCU,性能稳定,抗干扰强,内部资源丰富; 2)带128x64点阵屏,带RS232-USB接口,方便调试使用; 3)直流24V输入; 4)采用半桥驱动芯片

新型 ELM72xx 系列 EtherCAT 端子模块是一款功能完整的伺服驱动器,采用坚固耐用的金属外壳,可在 48 V DC 电压下为电源提供高达 16 A 的输出电流(Irms)。它们进一步扩
压电换能器是电路系统中常用的一种装置,压电换能器是指利用压电材料的正逆压电效应制成的换能器,就是指可以进行能量转换的器件。压电换能器需要较高的电压驱动信号才能产生明显的机械振动,通常峰峰值为60 V
实验名称:同轴气流作用下压电驱动式微滴喷射行为的实验研究实验内容:本文设计并制造了设有同轴气流喷射槽的压电式微滴喷头,构建了微滴喷射与观测系统,采用双极性梯形波作为压电驱动波形,利用微滴喷射过程的可

中达电通股份有限公司 周士闵摘 要:台达VFD-G注塑机专用变频器通过注塑机控制器提供工艺同步运行讯号,改变电机转速来改变油泵的输出流量,在满足注塑机在各个工作阶段所需速度的前提下,降低液压系统回

一、概述 随着我国医药物流市场的快速增长,一方面,国内医药物流领域呈现出规模药企不断增多、行业聚集度不断提高、第三方物流商越来越深入医药流通领域、小药企数量没有明显减少的特点;另一方面,随着我国对