销售热线
主营:欧姆龙,三菱,安川,Pro-face,松下
 1 应用简介
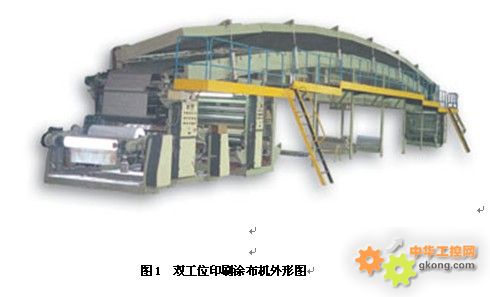
双工位印刷涂布机的机械结构可以分为双工位放卷部分、印刷涂布及烘干部分、收卷部分等;传动点主要有放卷A轴、放卷B轴、放卷牵引、印刷涂布轴、链轮传动轴、主牵引电机、收卷轴等。
双工位印刷涂布机的工作原理是,安装好欲加工纸张或PE膜在放卷轴A或B轴上,再预张紧放卷、收卷辊后压上靠锟,同时按走纸方向传递纸张启动主电机,使版辊与压辊压合,并调整至合适的张力即可开机;调节调偏辊的位置可以调节纸张的平整度;调节摆杆汽缸气压可以控制纸张或PE膜等加工品的张力,放卷轴通过张力摆杆调节膜的速度平稳,及放卷牵引和涂布印刷及收卷轴等都通过摆杆反馈调节传动点速度平稳运行,从而达到良好的印刷质量和效果。设备的主要技术参数如下表1。
表1 主要技术参数表
机器型号
1300型
1800型
有效涂布宽度
1300mm
1800mm
收、放料纸
Φ1200mm
涂布速度
20-40m/min(40米)
20-40m/min(40米)
30-60m/min(60米)
30-60m/min(60米)
干燥方式
电或蒸气(可选择) 80-150℃
电或蒸气(可选择)80-150℃
用电功率
电加热130kVA(40米)
电加热180kVA(40米)
180kVA(6O米)
240kVA(6O米)
蒸气加热30kVA
蒸气加热30kVA
机器重量
30000kg(40米)
40000kg(40米)
36000kg(60米)
46000kg(60米)
长 宽 高
46000×2500×5500(40米)
46000×3200×5500(40米)
66000×2500×6000(60米)
66000×3200×6000(60米)
2 控制系统清单
HMI: DOP-B07S(7寸)
变频器:VFD110V43A-2(11kW,放卷A)
VFD110V43A-2(11kW,放卷B)
VFD037V43A-2(3.7kW,放卷牵引)
VFD022V43A-2(2.2kW,印刷涂布辊)
VFD037V43A-2(3.7kW,链轮)
VFD037V43A-2(3.7kW,主牵引)
VFD037V43A-2(3.7kW,收卷)
EMV-PG01O*7(编码器卡)
PLC: DVP-80EH2*1(主机)
DVP04AD*1(模拟量输入模块)
DVP04DA*2(模拟量输出模块)
3 控制系统结构图
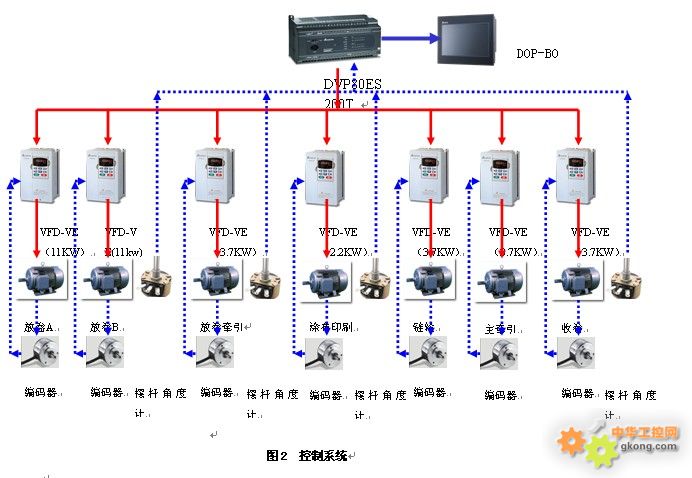
控制系统如题2 所示。
 4 原理分析
双工位印刷涂布机的控制工艺主要在于多轴传动的速度同步及收、放卷、牵引、印刷涂布等的张力恒定,以及放卷过程中的卷径计算,和双工位放卷A、B轴切换等工艺要求。收放卷张力控制非常关键,收卷张力应合适,张力太小,纸张收卷时会松弛;张力太大,收卷时材料易起皱。本例中通过放卷张力摆杆对摆杆角度进行反馈,从而PID调节放卷速度来达到张力大小恒定和速度平稳要求;另外,由于放卷时卷轴的直径不断变小,如果放卷轴的转速保持恒定,则卷轴的放卷线速度会越来越小,这样容易出现拉断PE膜的问题。为了解决此问题,放卷传动的控制必须要进行卷径计算,计算出基准速度。
4.1 VFD-VE变频的闭环矢量控制模式
系统中所有变频传动轴均采用了编码器反馈的闭环的矢量控制模式,之所以使用闭环矢量控制模式,是为了保证传动轴的速度控制精度能够更准确、更快速、更稳定,尽量避免电机的滑差所造成的不同速度的线速度线形关系。
4.2 实现过程
包括放卷、放卷牵引、涂布印刷、收卷等4个轴均需要调整张力恒定的速度控制模式,实现过程为:首先以电子主轴方式计算出各轴的实际基准线速度,然后将基准速度的±5%线速度做为PID调节的允许调节范围,再通过采集的摆杆位置角度反馈做为PID反馈值来调节各轴的速度平稳和张力恒定;通过对PID参数的调试后最后正常工作到65米/分的极限速度时任能保证速度的平稳,张力摆杆的摆动幅度不超过±1%;
4.3 收放卷控制
对于收放卷控制,主要有两个方面:速度控制与恒张力控制。由于纸张材料的运行线速度是通过压辊的方式接触(不会出现打滑现象),所以只需要分别控制收卷电机的速度就可以了。
由于放卷棍的实际大小是随着运行时间的变化而变化的,所以它的准确性是基准速度的关键。目前通常有两种方法可以参考:厚度法与线速度计算法。
厚度法的原理是建立在对材料厚度的了解情况下,电机每运转一圈,收卷棍直径会增加两个材料厚度,放卷棍直径会减小两个材料厚度。此方法主要使用在收放卷材料厚度均匀的情况下,优点是计算出来的厚度值准确,缺点是需要使用者在变频器相关参数中输入材料厚度信息。
线速度计算法的原理主要是依据以下公式:D=(G*V)/(π*n)。其中D为当前卷径,G为机械传动比,V为当前线速度,n为电机转速。当前线速度可通过模拟量或者脉冲的形式采集。线速度计算法的优点是可以使用在材料厚度不均匀的场合,不需要对材料厚度值的设置,降低了对操作工的要求;缺点是计算出来的当前卷径值会受线速度采集准确度的影响,如果线速度波动很大,则当前卷径值也会出现很大波动。
通过计算卷径得出来的卷径值基本上等于实际测量的卷径值,所以同样可以计算出PID调节的±5%的调节范围,为加大弹性,可以将±5%的范围放大到±15%,结果仍然比较理想,可以保证张力摆杆的正常波动范围在±1%范围内。
注意:加减速过程中禁止计算卷径,因为在加减速的过程中给定目标速度是增加的,而PID调节的速度跟随是迟后的,所以尽量避免在速度变化的过程中计算卷径。
4.4 计算过程
放卷在低速(0~5Hz)运行时由于不可避免因为电机滑差等因数造成的给定转速和实际输出转速误差肯定会大于PID调节范围±15%,所以工艺要求PID调节范围应该是在传动轴(0~5Hz)运行过程中出现一个成反比的计算公式即:F=K/V,其中F为PID允许调节范围,K为常数值,V是传动轴的实际输出频率,通过此计算公式后得出实际的PID允许调节范围F值为:±150%~15%(0~5HZ);±%15(5~50HZ)。
通过不同速度输出情况下对PID波动范围的调节完全满足了全部情况下的高精度PID速度控制既做到了高速情况下的小比例大幅度特性,又满足了低速情况下的大比例小幅度特性。
4.5开机预张紧功能:
在初次上膜的开机后,通过判断收、放卷摆杆角度是否在张紧位置,否则将在此阶段禁止PID调节,采用固定速度运行收卷和停止放卷。当判断收卷、放卷摆杆回到规定角度内后从新将速度切换到PID功能中。
4.6放卷双工位切换,
在当前卷工作到放料结束时预启动备用卷(通过设置的初始卷径为基础计算出固定速度运行),人为操作接料后停止当前卷,并将备用卷的速度切换到PID控制速度方式,完成双工位放卷接料控制过程。
5 通过触摸屏进行参数设置
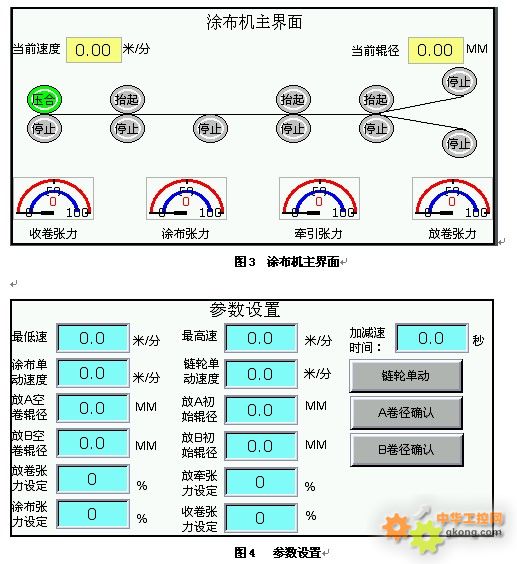
主画面反映了全部传动轴的运行状态、当前放卷卷径、线速度,以及各个摆杆的张力角度位置等,如图3所示。参数设置界面提供了一些工艺参数数据等,如图4所示。
 6 结论
通过对双工位印刷涂布机系统的调试,使得此双工位印刷涂布机能够在0~65米/分的最大速度控制范围内保持恒定的张力和稳定的线速度,特别是全部的4个张力摆杆的角度偏差不超过±1%的波动范围,非常有效地保证了产品质量及高速的生产效率。经过在最终客户的使用,得到了客户的肯定。另一个比较重要的意义在于通过此次台达全系列产品特别是VFD-VE变频及PLC组成的系统在印刷行业的成功应用,开创了台达产品及系统在本地区印刷行业的新局面。
中达电通南京分公司FAE 吴志飞摘 要:概述台达机电产品在自动送料切布机的应用关键词:自动送料 切布机 台达机电1 引言 在服装工业工艺流程设备序列中,分为准备机械设备、裁剪机械设备、粘合设备、缝
当前工业产品市场竞争剧烈,企业要想开拓市场,扩大销量,不仅要有技术领先的产品,还要有相应的技术服务。产品的物联网化是未来服务的基础。产品物联网化后,客户和企业可以随时随地监控产品的运行状态、实时监测
一、概述九龙矿副井提升电控系统于2001年改造后投入使用至今已接近十年,提升机电机传动控制采用转子串电阻分级调速控制,调速精度低;通过真空开关切换、换向需要留有足够的操作时间,动态响应慢,尤其处于低
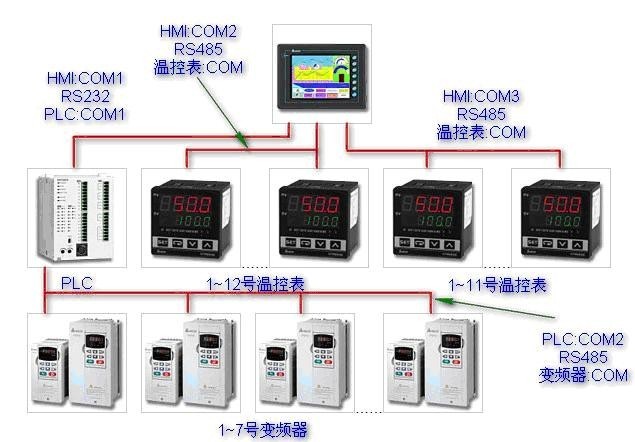
摘 要: 本文主要介绍台达自动化产品在塑料床垫成型机控制系统上的整合应用。该控制系统结合台达HMI、PLC、变频器、温控器等自动化产品,操作直观、灵活,大大提高了系统运作效率,体现出台达自动化产
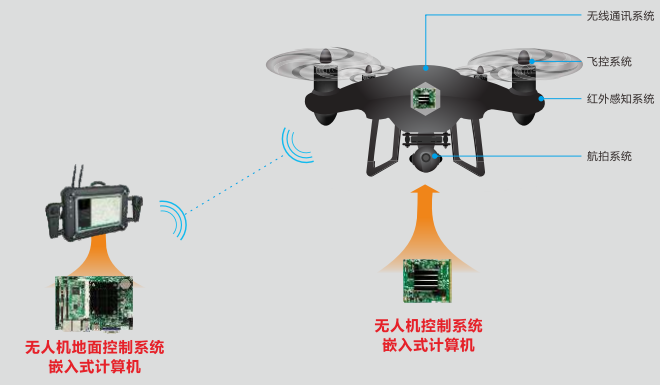
伴随着通信、人工智能、计算机等技术的不断进步,无人机产业在我国迎来了快速崛起,并开始广泛的应用到各行各业。其中,警用无人机市场正逐渐升温。01、警用无人机的广泛应用据悉,无人机最初的应用与发展主要
中达电通南京公司 吴志飞 吴秀军摘 要: 本文在介绍砌块机工艺原理的基础上,讨论台达机电产品的砌块机自动化集成应用,包括触摸屏HMI、可编程控制器PLC、变频器产品和简要展望砌块机行业的自动化发展
立足国家大力推进新基建发展全局,轨道交通作为新基建建设的重要基础产业之一,其投资规模逐年上涨,各个站点卡口建设对智能安检设备的需求不断增加,智能安检机产业市场看好。01、智能安检机的产业发展新基建

随着人类设备工业化进程的不断发展,环境问题日益严重,人们急需更加科学、更加可靠的环保系统来改善困局,基于大数据、计算机等先进技术的环保数据监控系统应时而生。 1. 信息化、科技化的环保数据监